

 微信扫一扫,关注公众号
科技行者
算力行者
见证连接与计算的「力量」

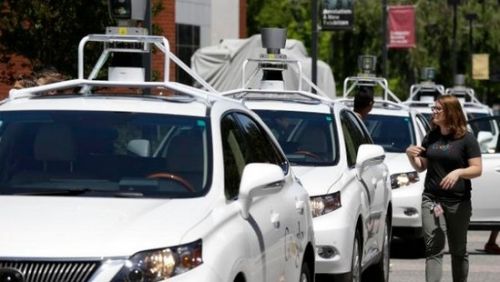
谷歌无人驾驶汽车测试:6年发生11起交通事故


谷歌无人驾驶汽车测试:6年发生11起交通事故
5月12日消息,谷歌周一披露信息称,自该公司6年前开始测试其无人驾驶技术以来,这种汽车已经造成了11起轻微事故。
在谷歌发布这项数据以前,美联社报道称该公司已向加利福尼亚州政府发出通知称,自去年9月以来已发生与其无人驾驶汽车有关的3次碰撞事故,当时谷歌必须上报所有事故成为了该公司在公共道路上测试这种汽车的正式法律规定。
据悉,卷入事故的汽车中有三辆是谷歌改装的雷克萨斯SUV。谷歌为了实现汽车“自主驾驶”,给这些汽车装上了感应器和计算装置。汽车零件供应商德尔福的两辆测试汽车中一辆卷入第四起事故。
谷歌和德尔福称它们的汽车不是事故中的过错方,而且这些事故都是非常小的事故。
谷歌无人驾驶汽车项目主管克里斯·厄姆森(Chris Urmson)称,所有11次事故的规模都很小,仅造成了“轻度伤害,无人受伤”,而且是在总长170万英里(约合274万千米)的测试中发生的,其中使用无人驾驶模式的行驶总长为近100万英里(约合161万千米)。他还指出:“这些事故中没有一次是因无人驾驶汽车而引起的。”
根据美国高速公路安全管理局(NHTSA)的规定,美国针对“仅造成财产伤害的碰撞事故”(property-damage-only crashes)制定的全国标准约为每驾驶10万英里0.3次。谷歌无人驾驶汽车行驶170万英里发生11桩事故的比例为每驾驶10万英里0.6次,但该公司官员指出,每年最多有500万次轻微事故并未向当局上报,因此很难以此为标准进行衡量。


 0赞
好文章,需要你的鼓励

至顶头条
科技行者
码客人生

奇客Solidot
高飞的电子替身
奇客情报站

 推荐文章
政治人物砸重金投广告,为什么支持率还是会突然崩盘?一个系统动力学模型给出了答案
论文提出动态民主同意框架,融合伯奈斯公关理论与系统动力学反馈模型,分析政治支持率如何受滚雪球增长、选民饱和、感知延迟和制度信任侵蚀四种机制影响,揭示宣传投放为何会失效甚至反噬。
让AI开一年网店,结果它把自己搞破产了
阿里巴巴团队推出E-Commerce Bench基准,让18个顶尖AI模型经营虚拟网店一年,揭示AI在长周期自主商业决策、供应商谈判防骗、现金流管理及经验学习方面存在巨大能力差异与隐藏短板。
雷达和光学,两张脸拍同一片地
本文解读ReFlowSET框架,它通过系统评测多款图像压缩器选出最适合雷达与光学图像的编解码器,并从零训练轻量生成模型完成雷达图到光学图的翻译,在多个数据集上取得领先的感知与分布质量表现。
DICS:给AI训练数据做一次“体检”,用四分之一的数据打赢全量数据
阿里团队提出DICS方法,通过评估图片、问题、答案三者的内在一致性给训练数据打分,结合自适应采样策略筛选高质量子集。仅用25%的LLaVA-1.5-665K数据训练即超越全量数据效果,并在600万样本规模验证下用不到四分之一数据逼近官方InternVL3-8B性能。
政治人物砸重金投广告,为什么支持率还是会突然崩盘?一个系统动力学模型给出了答案
让AI开一年网店,结果它把自己搞破产了
雷达和光学,两张脸拍同一片地
DICS:给AI训练数据做一次“体检”,用四分之一的数据打赢全量数据





