

 微信扫一扫,关注公众号
科技行者
算力行者
见证连接与计算的「力量」

谷歌劝说美政府:无人驾驶可减少交通财政支出
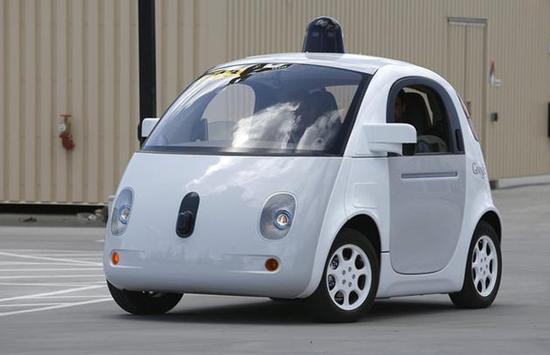


北京时间3月16日消息,谷歌高管将于周四对美国国会表示,无人驾驶汽车可能会给美国交通带来一场革命,甚至减少政府在道路、停车设施和公共交通系统上的投入。

“国会有很大的机会推进这一领域,让美国交通部开辟一条道路来部署这种新颖的安全技术。”谷歌无人驾驶汽车主管克里斯·厄姆森(Chris Urmson)在预先准备好的证词中写道。
无人驾驶汽车的支持者表示,这种汽车可以通过共享汽车和应需服务等方式释放道路空间,而限制汽车的减少也将意味着停车设施的需求降低。
美国交通部则在3月11日发布的一项研究中表示,只要汽车和卡车坚持现有的设计,允许人类获得控制权,美国法律就不会对无人驾驶汽车的普及构成太多障碍。
科技和汽车公司对无人驾驶汽车的热情正值美国高速公路死亡率上升之际。美国高速公路交通安全管理局(NHTSA)估计,2015年的死亡率较2014年高出10%,2014年共有32,675人死亡。
通用汽车、德尔福汽车和Lyft也将在听证会上作证。
为了推进无人驾驶汽车技术,谷歌设计了一种没有方向盘和刹车踏板的测试车。NHTSA表示,这些设计与现有的汽车监管规定冲突。
厄姆森表示,政府应该快速行动,帮助无人驾驶汽车上市。他认为,这种技术不仅可以提升公路安全,还能降低联邦政府在公路、公交和铁路方面的投入。
“今后30年,美国交通部预计无人驾驶汽车将在降低交通运营成本方面发挥重要作用,提升高速公路效率,并释放现有的停车设施(美国停车场目前总共占地约3,000平方英里,相当于康涅狄格州的面积)。”他说。
另外一位证人、杜克大学的玛丽·康明斯(Mary Cummings)则警告立法者,应该在授予机器人驾驶员以控制权之前,展开更多研究和测试。
“虽然我非常支持无人驾驶汽车的研发和测试,因为人类的确存在很多局限,而容易分散精力的特点也的确对道路安全构成威胁。”康明斯在证词中说道,“但我对这种快速发展并不太乐观,我不认为整个社会已经做好了大范围部署这种技术的准备,也不认为人类已经做好了从驾驶座上撤退的准备。”


 0赞
好文章,需要你的鼓励

至顶头条
科技行者
码客人生

奇客Solidot
高飞的电子替身
奇客情报站

 推荐文章
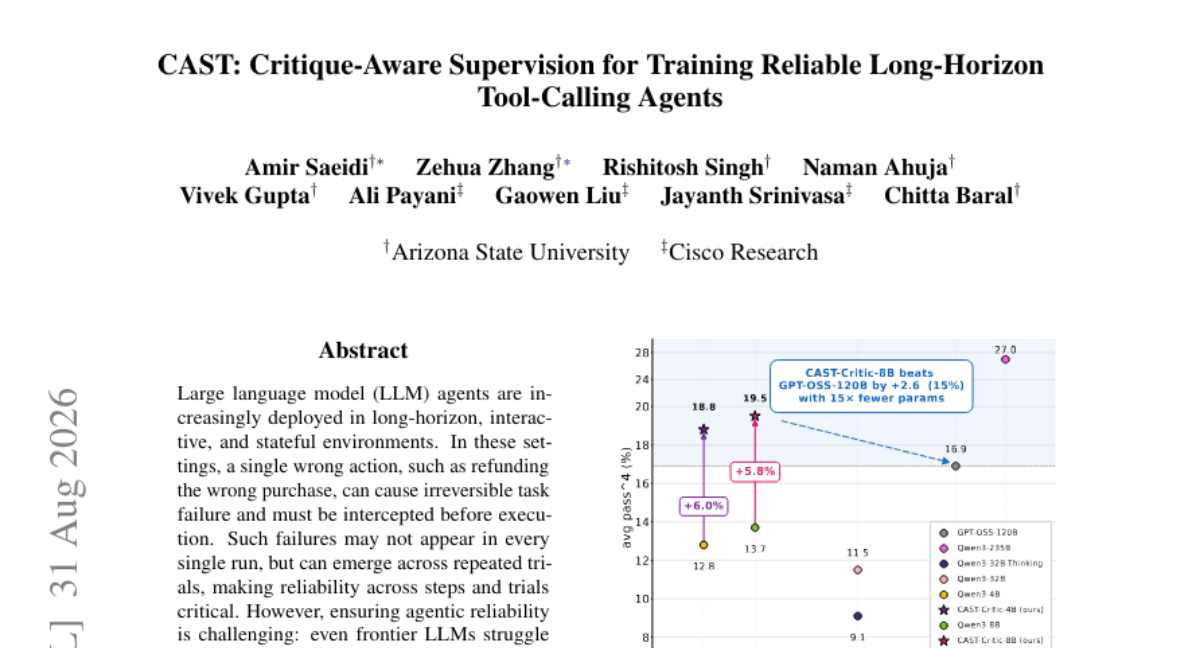
AI客服退错货,AI客服帮你订错机票,这种事听起来像段子,但在真实的智能体系统里,这是每天都在发生的事故
论文提出CAST框架,通过多智能体系统把任务成败的粗略反馈转化为逐步动作的详细批评理由,训练出更懂节制的批评模型,再用它优化执行策略,让8B小模型在可靠性指标上反超120B大模型,提升智能体在真实动态环境中的稳定表现。
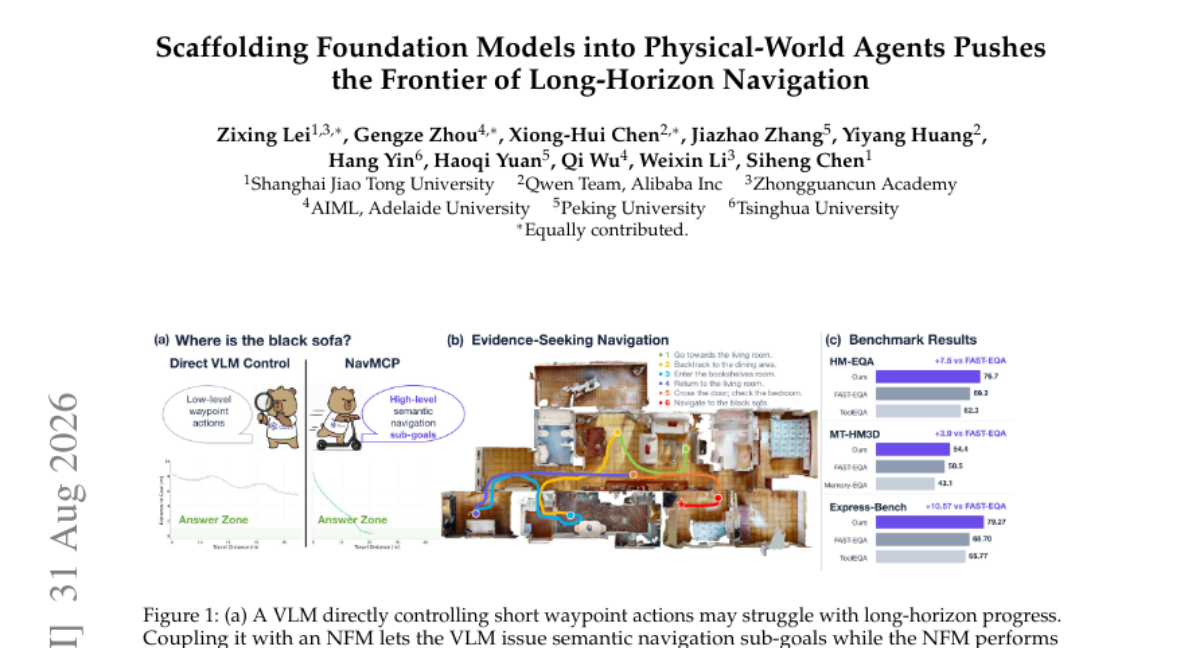
当机器人学会走路,却依然找不到答案
论文提出NavMCP框架,用意图、观察、记忆三条通道把VLM推理与导航基础模型NFM结合,解决具身问答中长距离探索问题,在多个基准和真实机器狗测试中均取得最优效果。
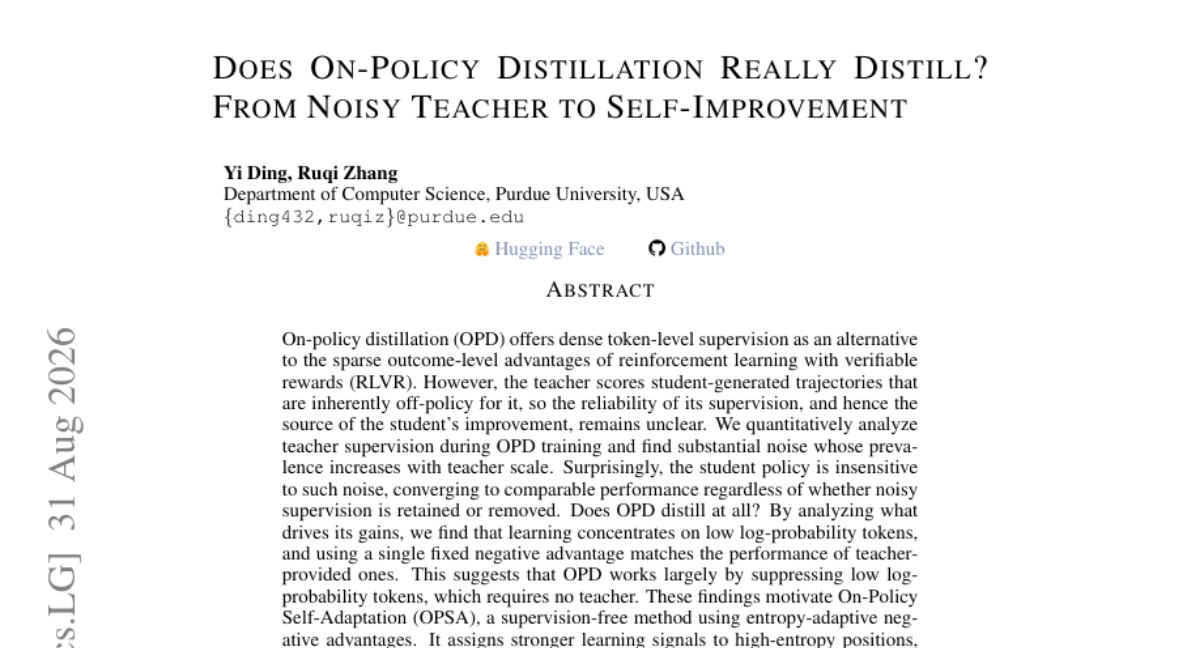
老师没教,学生却学会了:一场关于AI蒸馏的乌龙实录
研究发现教师模型批改学生生成内容时噪声率高达50%,但学生依然能进步。作者发现真正起作用的是压制学生自己低概率词,据此提出无需外部监督的OPSA方法,在AIME24等数学测试上带来最高307%的提升。
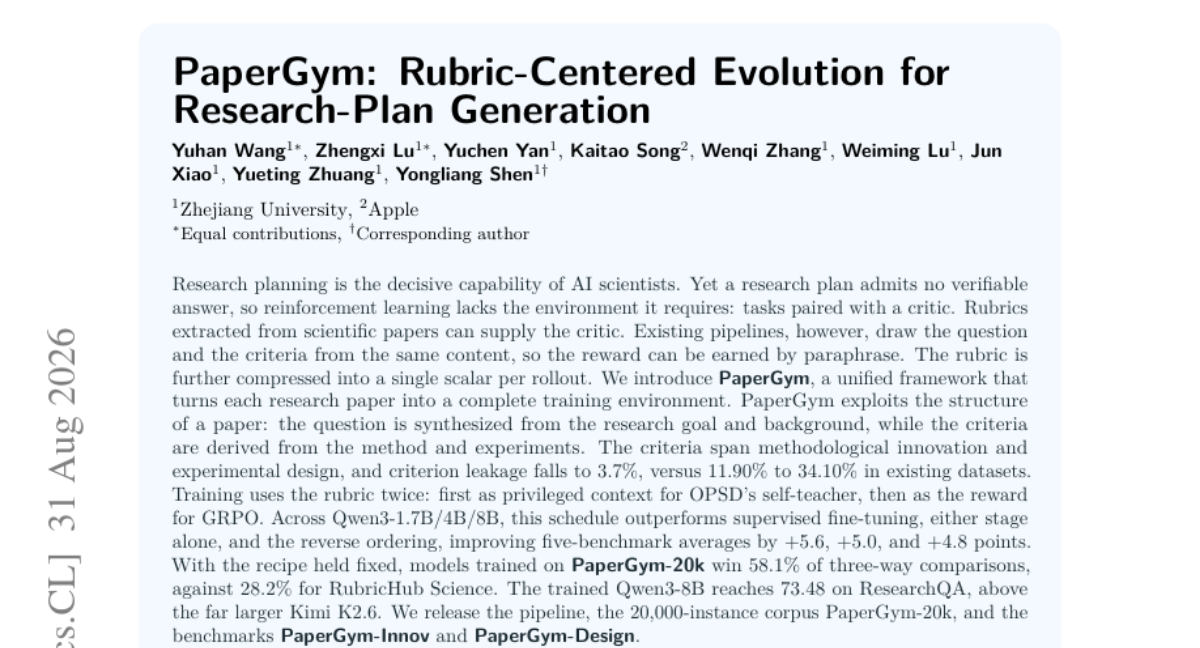
让AI给自己出考题:科研计划训练里那个作弊漏洞
PaperGym提出一套把科研论文转化为AI训练环境的方法,解决科研计划生成缺乏可验证奖励的难题,通过问题答案分离降低评分标准泄露,结合自蒸馏与强化学习两阶段训练,让小模型在多个基准上超越更大规模的商业模型。
AI客服退错货,AI客服帮你订错机票,这种事听起来像段子,但在真实的智能体系统里,这是每天都在发生的事故
当机器人学会走路,却依然找不到答案
老师没教,学生却学会了:一场关于AI蒸馏的乌龙实录
让AI给自己出考题:科研计划训练里那个作弊漏洞





