

 微信扫一扫,关注公众号
科技行者
算力行者
见证连接与计算的「力量」

Google 无人车遭遇了它有史以来最严重的一次车祸


无人车又卷入了一起车祸。不过这一次,它成了受害者。
当地时间周五下午一点左右,山景城的一个十字路口,绿灯亮起 6 秒钟后,一辆 Google 无人驾驶测试车雷克萨斯 RX450h 起步。没等他穿过路口,右侧一辆商务车无视红灯开了过来,和雷克萨斯结结实实地撞在了一起。Google 无人车右侧严重损毁。
幸运的是,无人车上的乘客和商务车司机都没有受伤。目前消息来看,此次事故的主要责任方应该是商务车司机。
Google 官方表示将会在本月底公布事故详细信息。回溯以往的消息,这次极有可能是 Google 无人车遭遇的最严重的一次车祸。
今年 2 月底,Google 的另一辆无人车在变道时误判了后方大巴司机的驾驶行为,它本以为司机会减速等待它变道,实际情况却正好相反。两者发生轻微的刮蹭,无人车撞到了大巴的一侧车身,前护栏、车轮和传感器受损。
Google 多次通过官方渠道用数据和案例证明粗心大意的人类在开车这件事上有多么不靠谱。比如说,94% 的车祸是由于司机的不当操作引起的,路怒、无耐心、精力不集中等是司机的通病。无人车就没有这种毛病,它拥有 360 度的视角去监视路况,规避行人,不会路怒,不会失去耐心。绿灯亮起后数秒钟起步可以部分说明这个问题。
关于无人车的守规矩我们前几天乘坐福特无人车兜风的时候,已有体验。改装后的蒙迪欧在左转时监测到后方有行人通过马路来了个急刹车:
它绝对是我见过的最礼貌的司机。见到行人,车子会早早地停下来,直到行人完全离开车道才开始启动;在变道之前会打转向灯,转向灯几秒后才会变道;加速减速平稳流畅,也会在适合的情况下以限速速度前进。
然而当无人车遇到有情绪会分心的人类司机,情况就会变得复杂起来。这也是在今后很长一段时间内会存在的问题,无人车和人类司机并行在城市街头,对交通规则的遵守,对驾驶行为和路人、非机动车的预判,两者会存在巨大的差异。
即便现有的交通法规会对无人车和人类司机一视同仁,但两者对于法规的解读却各有不同。在无人车一统天下之前,人类难以预测的行为带给 Google、Uber、福特等无人驾驶探路者的挑战可能比无人驾驶所涉及的机器视觉、传感技术本身更有难度。


 0赞
好文章,需要你的鼓励

至顶头条
科技行者
码客人生

奇客Solidot
高飞的电子替身
奇客情报站

 推荐文章
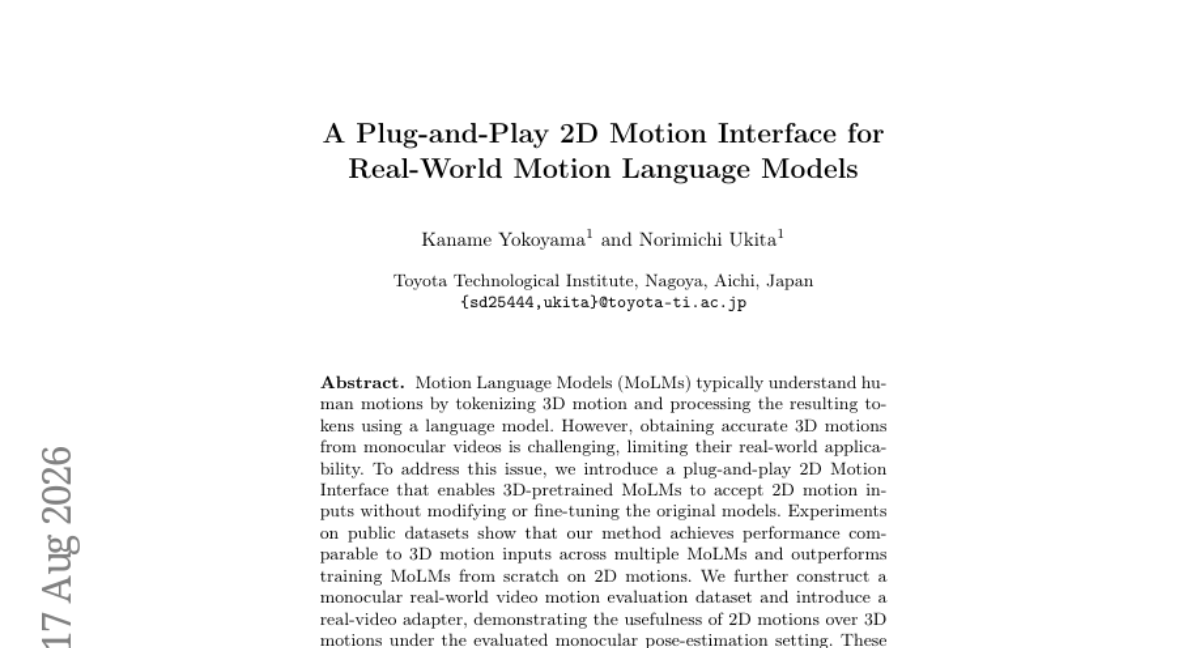
让机器人看懂动作,却不需要它看清深度
这篇论文提出一种插件式2D动作接口,让已训练好的3D运动语言模型无需修改或微调即可直接理解2D姿态输入。实验证明2D输入效果媲美3D输入,且在真实视频场景下配合专门的降噪适配器,2D方案比3D姿态估计更省算力、更实用,为动作理解模型的现实部署提供了新路径。
当AI科学家开始写论文:我们扒开了800份研究报告,发现了一个共同的秘密
研究团队让8种AI智能体独立完成100项真实科研任务,深度剖析800份研究轨迹后发现,即便是最强模型,也普遍存在"发现问题却不修正"的现象,背后根源指向AI缺乏检验自身产出、主动纠错的元认知能力。
训练AI理解世界,到底缺了什么数据
WorldRover是一套面向可探索世界建模的合成视频数据引擎,基于虚幻引擎构建,能让同一段探索轨迹在保持路线与场景一致的前提下,重新渲染为多种视角和外观状态,并同步提供深度、光流、长程点追踪等丰富标注,最终发布WorldRover-10M数据集,含2190万帧、202.7小时视频。
训练大模型做数学题时,为什么"表现好的能力"反而被过度关照?
这篇论文指出,现有多目标强化学习训练大模型时存在"一刀切"分配优化精力的问题,提出SA-MRPO方法,根据每个奖励目标的饱和程度动态调整其权重,在数学推理、自适应推理、代码生成等任务上均取得优于现有方法GDPO的效果。
让机器人看懂动作,却不需要它看清深度
当AI科学家开始写论文:我们扒开了800份研究报告,发现了一个共同的秘密
训练AI理解世界,到底缺了什么数据
训练大模型做数学题时,为什么"表现好的能力"反而被过度关照?





