

 微信扫一扫,关注公众号
科技行者
算力行者
见证连接与计算的「力量」

CES2026观点 | 高通Nakul:物理AI迎关键拐点,机器人正在重塑自动化边界


当地时间1月5日,在CES 2026开展前夕,麦肯锡举办了一场聚焦物理AI如何重塑产业的高端对话。来自高通、Google DeepMind、波士顿动力和通用汽车的多位产业领袖参与其中,围绕机器人与物理AI的演进路径展开交流。
在这场讨论中,高通技术公司执行副总裁兼汽车、工业及嵌入式物联网与机器人事业群总经理Nakul Duggal,结合自身长期观察,分享了他对物理AI所处发展阶段、技术边界以及产业落地方向的判断。

左一为高通技术公司执行副总裁兼汽车、工业及嵌入式物联网与机器人事业群总经理Nakul Duggal
机器人,把物理AI推向“下一个拐点”
CES开展前夕,高通宣布推出完整的机器人技术组合,并发布面向机器人的处理器高通跃龙IQ10系列。为何选择在这一时间点发布机器人平台?在Nakul看来:规模化的条件已经具备。
他回顾指出,过去十年,行业在物理AI相关领域——包括智能驾驶和各类自动化系统——持续投入,核心目标始终是解决能够在真实世界中产生实际影响的问题。在这一过程中,产业逐渐形成共识:需要将硬件、传感器以及环境感知等能力整合进同一个可规模化的体系中。
在他看来,机器人正在将物理AI推向“下一个拐点”,在自动化发展的“坐标轴”上,人们正在不断突破原有的想象边界。这源于过去二十年行业在机器人领域持续积累的结果。在基础能力层面,无论是运动控制,还是环境感知,已有成熟的方案。
与自动驾驶不同,机器人面对更开放的自动化空间
在对比机器人与自动驾驶的发展路径时,Nakul给出了清晰区分。他指出,自动驾驶本质上是一个定义清晰的问题,其核心目标是将人从A点安全地运送到B点,行为边界、应用场景和用户预期相对集中。相比之下,机器人所面对的是一个更加开放、更加多样化的自动化空间。
围绕机器人应用场景,Nakul将其概括为两类。一类是“绿地应用”,即此前因技术条件尚不成熟而未被自动化的场景;另一类是“棕地应用”,例如仓储和制造等已经具备自动化基础的行业,这些领域将沿着相对清晰的技术采纳路径持续演进。
他强调,不同场景下,机器人技术的成熟节奏并不相同,不能简单套用自动驾驶的发展模式进行类比。基于当前的技术演进趋势,他预计,在未来五年内,机器人技术的发展速度将呈现指数级提升。
边缘侧推理与安全内生,物理AI讨论中的重要话题
在技术实现层面,Nakul多次强调,物理AI面临的一个前提条件是:问题必须在边缘侧被解决,不能仅依赖于云端。无论是车辆还是机器人,都运行在真实的物理环境中,无法依赖云端完成实时推理与响应。感知、决策与执行,必须在本地形成闭环。
随着机器人逐步进入与人类共存的环境,安全问题也被反复提及。Nakul指出,如果机器人模型的目标是与人类协同工作或共同存在,那么安全就不能作为后期补充,而必须成为模型设计阶段的内生要素。
在对话的最后,他还提出一个重要观察:物理AI的发展速度,目前可能被低估了。在他看来,物理AI具备高度“民主化”(普及化)的潜力——过去十多年在多个产业中积累的技术创新,正在加速不同领域之间的融合,为物理AI在更多场景中的应用创造条件。


 0赞
好文章,需要你的鼓励

至顶头条
科技行者
码客人生

奇客Solidot
高飞的电子替身
奇客情报站

 推荐文章
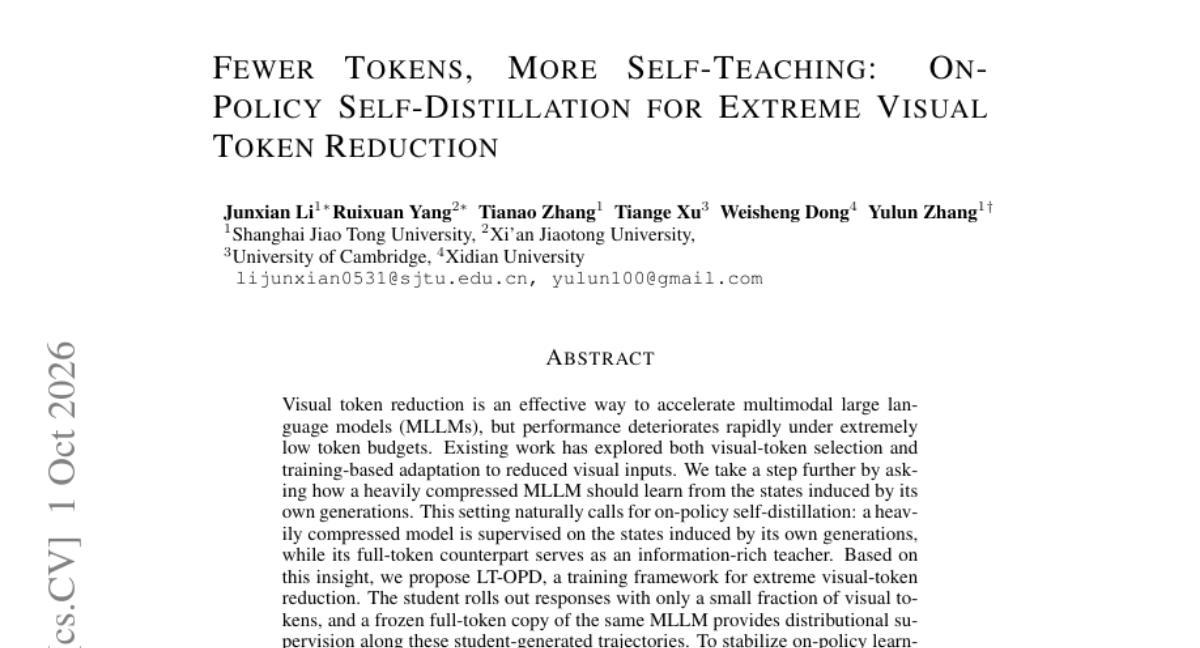
给多模态大模型做"极限瘦身"后,怎么教它重新学会看图说话
本文介绍LT-OPD训练框架,通过让极限压缩的多模态大模型在自己生成的内容上接受满血版模型指导,并配合渐进式课程学习,在仅保留5%视觉token时把性能保留率从68.6%提升到82.3%,且不增加推理成本。
AI训练的时间戳陷阱:为什么给智能体喂"标准答案"也会喂错
本文解读ALIGNOPSD方法,该方法针对AI智能体训练中"决策与时间戳错配"问题,通过先对齐功能相同的决策场景再打分,并按可变长度决策段分配信用,在ALFWorld、WebShop、Search-QA三大任务上相比GRPO提升5.5%至8.7%。
AI智能体做长任务时为什么会"失忆"?这篇论文给出了一种新解法
本文介绍自适应一致性图(ACG)方法,通过持久化执行记忆图与预算感知的上下文构建,帮助AI智能体在长任务中减少信息失联,在多项基准测试中相比ReAct等基线方法提升了任务成功率。
多智能体系统里的KV缓存困境:PReCache如何让AI团队协作提速3倍
多智能体AI协作时重复计算KV缓存浪费严重。PReCache提出预计算低秩缓存和中性基础缓存重构两项设计,免训练实现最高3.1倍加速、2.3倍吞吐提升,且准确率仅比不共享方案低1.1个百分点。
给多模态大模型做"极限瘦身"后,怎么教它重新学会看图说话
AI训练的时间戳陷阱:为什么给智能体喂"标准答案"也会喂错
AI智能体做长任务时为什么会"失忆"?这篇论文给出了一种新解法
多智能体系统里的KV缓存困境:PReCache如何让AI团队协作提速3倍





